Parameterregeln bearbeiten
Klicken Sie auf Baugruppe  Parameter editieren, um das Dialogfeld Parameter zu öffnen. Doppelklicken Sie auf einen Parameterstandard in der letzten Spalte, um das Dialogfeld Standard für Parameter editieren zu öffnen.
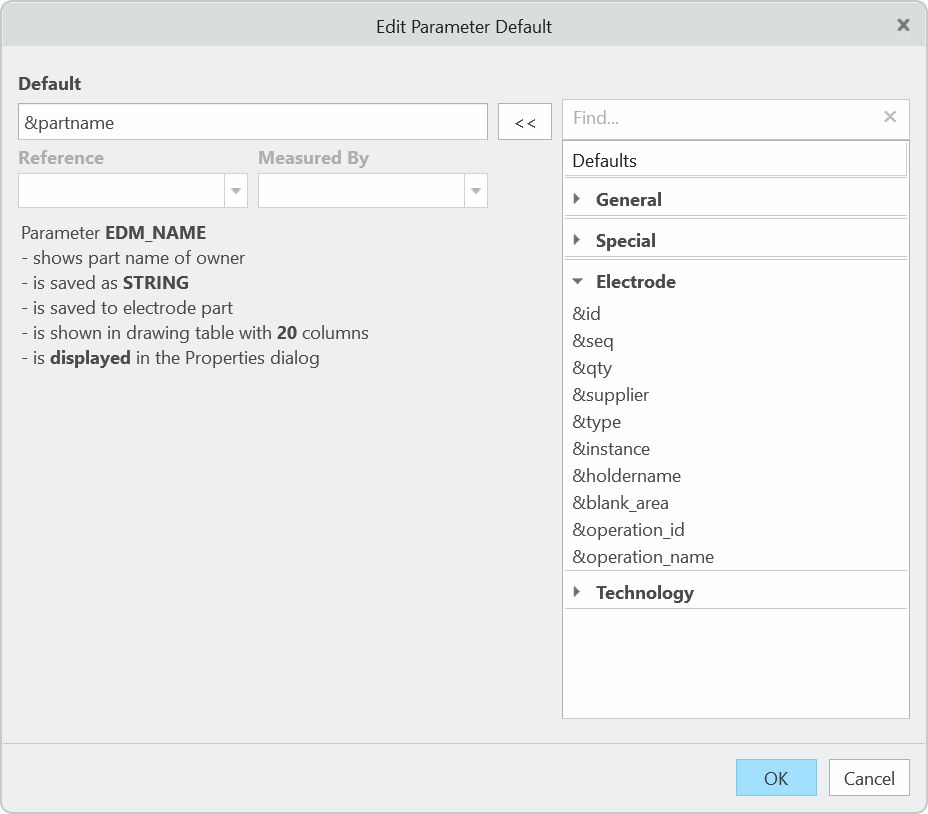
Die linke Seite zeigt den ausgewählten Standardwert oder Wert des Parameters, optionale Referenzen sowie eine detaillierte
Beschreibung. Rechts ist eine gruppierte Liste der verfügbaren Standardwerte angezeigt. Der Filter kann verwendet werden,
um die Anzahl der angezeigten Regeln zu begrenzen. Der Parameterbesitzer entscheidet, welche Standardwerte anwendbar sind.
Gruppe Spezial
Gültig für alle Eigentümer: PROJECT, ASSEMBLY, CORE, PART und COMPONENT.
- <fixed value>Beliebigen Wert eingeben, der dem Parameter zugewiesen werden soll.
- &<from parameter> Um einen Parameter wiederzuverwenden, fügen Sie dem Parameternamen ein "&" hinzu und legen Sie dies als Standardwert fest. SMARTElectrode versucht, den Parameter in der Hauptbaugruppe, dem Elektroden-Modell und der Elektroden-Komponente zu finden.
- &inheritDen Wert aus einem Parameter mit demselben Namen vom übergeordneten Element lesen. Baugruppen erben den Wert aus der Auswahlliste oder dem originalen Referenzteil. Kerne erben vom originalen Referenzteil. Elektroden erben von der Baugruppe.
- &lockedEigene Parameter für SMARTElectrode verfügbar machen.
Gruppe Allgemeine
Gültig für PROJECT, ASSEMBLY, CORE und PART.
- &partnameTeilename der Elektrode.
- &materialMaterial, das im Definitionsdialog ausgewählt wurde.
- &assembly_nameName der Elektrodenbaugruppe.
- &core_nameName des Kerns, auf dem die Elektrode platziert ist.
- &core_materialWerkstückmaterial.
- &core_lengthGesamtlänge der Werkstücke.
- &core_widthGesamtbreite der Werkstücke.
- &core_heightGesamthöhe der Werkstücke.
- &electrode_countAnzahl der eindeutigen Elektrodenmodelle in der Baugruppe.
- &position_countAnzahl der aktiven Elektrodenpositionen in der Baugruppe.
- ¤t_dateAktuelles Datum. Das Datumsformat wird durch die Option DATE_FORMAT definiert.
- &initial_dateErstellungsdatum. Das Datumsformat wird durch die Option DATE_FORMAT definiert.
- &user_nameBenutzername des Konstrukteurs.
- &locationZeigt den absoluten Pfad der Elektrode an.
- &projectdirZeigt den absoluten Pfad der Baugruppe an.
- &projectidProjektname. Wird verwendet, um einen übergeordneten Projektnamen festzulegen, der vom Baugruppennamen abweicht.
- &sizeGröße (max. Bounding Box) der Elektrode.
- &x_sizeX-Dimension der Elektrode.
- &y_sizeY-Dimension der Elektrode.
- &z_sizeZ-Dimension der Elektrode. Liest die Rohlingslänge der Elektrode, die durch die Bezugsebene "LENGTH" definiert ist.
- &z_size_solidZeigt die Gesamtlänge der Elektrodengeometrie an.
Gruppe Elektrode
Gültig für Elektrode PART.
- &idEindeutige Elektroden-ID (1, 2, 3, ...).
- &sidEindeutige Elektroden-ID als alphanumerischer Wert (1àA, 2àB, ...).
- &seqIndex der Elektrodenposition.
- &qtyAnzahl identischer Modelle in der Baugruppe.
- &supplierLieferant des Elektroden-Rohlings.
- &typeTyp des Elektroden-Rohlings. Rechteckig, zylindrisch, ...
- &instanceAusgewählte Größe aus der Liste. Dieser Wert wird nicht geändert, auch wenn die Rohlingabmessungen geändert werden.
- &holdernameName des Halters, der auf einer Elektrode platziert ist.
- &blank_areaQuerschnittsfläche des Elektroden-Rohlings.
- &operation_idID der Operation, der die Elektrode zugewiesen ist.
- &operation_nameName der Operation, der die Elektrode zugewiesen ist.
- &qm_...Parameter, die zusätzliche Informationen für die Qualitätsmessung enthalten:
- &qm_tol_minErlaubte untere Toleranz für die Qualitätsmessung.
- &qm_tol_maxErlaubte obere Toleranz für die Qualitätsmessung.
- &qm_stylusName des Tasters für die Messung.
- &qm_tipName der Tastspitze für die Messung.
- &qm_prehitVorhubabstand während der Messung.
- &qm_retractRückzugabstand während der Messung.
- &qm_preset_stylusName des Tasters für die Voreinstellung.
- &qm_preset_tipName der Tastspitze für die Voreinstellung.
- &qm_preset_prehitVorhubabstand während der Voreinstellung.
- &qm_preset_retractRückzugabstand während der Voreinstellung.
- &qm_tol_min
Gruppe Technologie
Gültig für PART und COMPONENT.
- &processorArt der Erodiermaschine-Steuerung, die für die Fertigung verwendet werden soll, z. B. AC Form, Exoprog, Multiprog, Alphamoduli.
- &orbitArt der Auslenkung, z. B. linear, rechteckig...
- &overburn1Erstes Untermaß.
- &overburn2Zweites Untermaß.
- &overburn3Drittes Untermaß.
- &overburn4Viertes Untermaß.
- &overburn1_qtyAnzahl der Schritte/Elektroden für die Schruppbearbeitung.
- &overburn2_qtyAnzahl der Schritte/Elektroden für die Vorschlichtbearbeitung.
- &overburn3_qtyAnzahl der Schritte/Elektroden für die Schlichtbearbeitung.
- &overburn4_qtyAnzahl der Schritte/Elektroden für die Feinschlichtbearbeitung.
- &burnareaGesamtfläche aller Kontaktflächen.
- &burnarea_xyEffektive Kontaktfläche. Dies ist die projizierte Fläche der Kontaktflächen in Z-Richtung.
- &surf_classQualitätsstandard (Ra, VDI, Rz, ...).
- &surf_qualityZugewiesene Oberflächenqualität.
- &priorityPriorität der Bearbeitung.
- &machining_dirAusgaberrichtung der Bearbeitung. Der Vektor von der Startposition zur Endposition wird für die Berechnung verwendet. Aktuelle Werte sind: +X, -X, +Y, -Y, +Z, -Z. Der Standardwert ist -Z. Ein 3D-Vektor wird als Kombination von Werten angezeigt. Beispiel: -X-Z.
Gruppe Messen
Gültig für Elektrodenkomponenten (COMPONENT). Messungen ermöglichen eine zusätzliche Spezifikation von Ziel (Reference) und Ursprung (Measure By). Beide Referenzen müssen benannte Koordinatensysteme oder Systemwerte sein. Die Syntax lautet &<default>:<(1)to reference>:<(2)from reference>. Elektrodenursprung in der Endposition und Operationsursprung werden verwendet, wenn keine zusätzlichen Referenzen angegeben
sind: &<default>:ENDPOS:OP_ASM_REF_CSYS. Die (2)from reference wird als Projektionsreferenz verwendet.
Systemwerte für Referenzen
- ENDPOS — Elektrodenursprung in der Endposition
- STARTPOS — Elektrodenursprung in der Startposition
- SECUREPOS — Elektrodenursprung in der Sicherheitsposition.
- OP_ASM_REF_CSYS — Operationsursprung, dem die Elektrode zugeordnet ist.
Standardregeln für Messungen
- &x_posX-Position der Elektrode, berechnet von Koordinatensystem (2) zu Koordinatensystem (1).
- &y_posY-Position der Elektrode, berechnet von Koordinatensystem (2) zu Koordinatensystem (1).
- &z_posZ-Position der Elektrode, berechnet von Koordinatensystem (2) zu Koordinatensystem (1).
- &x_angleRotation um die X-Achse
- &y_angleRotation um die Y-Achse
- &z_angleRotation um die Z-Achse
- &x_trajectoryBerechnet inkrementelle Bewegung in X von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.Beispiel&x_trajectory:ENDPOS:STARTPOS berechnet die Bahnstrecke von der Startposition zur Endposition mit Ausrichtung des Operationsursprungs.
- &y_trajectoryBerechnet inkrementelle Bewegung in Y von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.
- &z_trajectoryBerechnet inkrementelle Bewegung in Z von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.
- &a_trajectoryBerechnet inkrementelle Rotation um X von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.
- &b_trajectoryBerechnet inkrementelle Rotation um Y von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.
- &c_trajectoryBerechnet inkrementelle Rotation um Z von Koordinatensystem (2) zu Koordinatensystem (1). Operationsursprung wird immer als Projektionsreferenz verwendet.
- &x_distBerechnet X-Abstand von Koordinatensystem (2) zu Koordinatensystem (1).
- &y_distBerechnet Y-Abstand von Koordinatensystem (2) zu Koordinatensystem (1).
- &z_distBerechnet Z-Abstand von Koordinatensystem (2) zu Koordinatensystem (1).
- &xy_distBerechnet Abstand von Koordinatensystem (2) zu Koordinatensystem (1) in der XY-Ebene der Operation. Dieser Parameter kann verwendet werden, um die Länge des Vektors für die Seitenbearbeitung auszugeben.
- &distanceBerechnet den Gesamtabstand von Koordinatensystem (2) zu Koordinatensystem (1).